01 前言
一般嵌入式开发都是用集成 IDE 工具,IDE 的好处是集成了编辑器、编译器、调试器等工具,可以一站式开发。但是 IDE 也有很多缺点,比如不跨平台、不开源等。如果想要摆脱 IDE 的束缚,就需要手动编写编译规则,比如 Makefile 构建工程,但是 Makefile 语法比较复杂,很多时候手动编写 Makefile 比较繁琐,工作量也比较大。
CMake 是一个比较流行的跨平台构建工具,它可以自动生成 Makefile,本篇文章主要介绍怎么用 CMake 和 MinGW-w64 构建 APM32 工程,编译器使用 gcc-arm-none-eabi,调试器使用 DAPLink。
02 环境搭建
软件环境准备
Windows 10/11
CMake 3.28.0-rc5
MinGW-w64 8.1.0
gcc-arm-none-eabi 10.3.1
搭建 MinGW-w64 环境
安装 CMake
CMake 是一个开源的跨平台构建工具,可以用简单的语句来描述所有平台的安装(编译过程)。它能够输出各种各样的makefile 或者 project 文件。到官网找到二进制版本的 CMake,本篇文章使用的是cmake-3.28.0-rc5-windows-x86_64.zip。
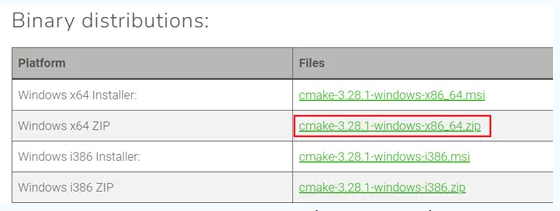
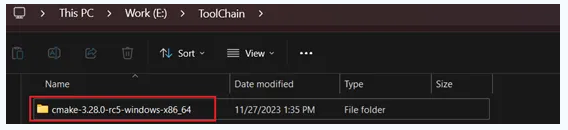
下载压缩包并解压到自己喜欢的位置,这里解压到 E:\ToolChain\。
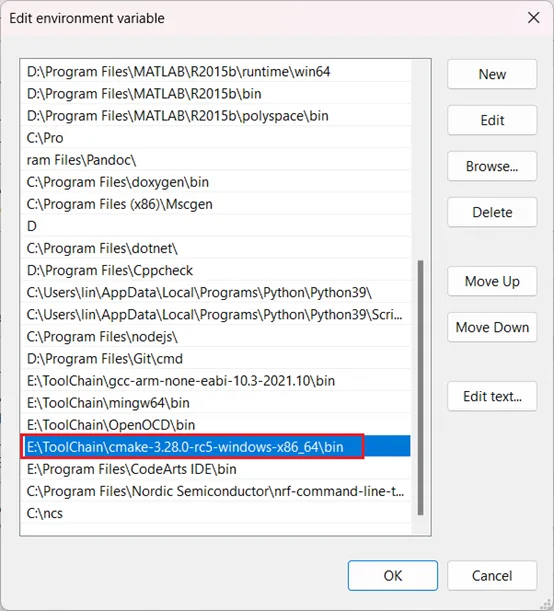
配置环境变量
将E:\ToolChain\cmake-3.28.0-rc5-windows-x86_64\bin 添加到环境变量 Path 中。
验证 CMake 是否安装成功
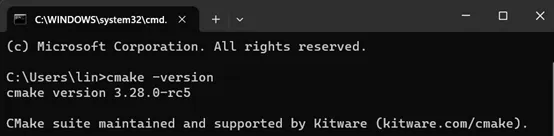
打开 CMD,输入 cmake -version,如果出现如下信息,则说明 CMake 安装成功。
安装 MinGW-w64
MinGW-W64全称为 Minimalist GNU for Windows,是一个在 Windows 平台上编译 32 位和64 位应用程序的工具集。
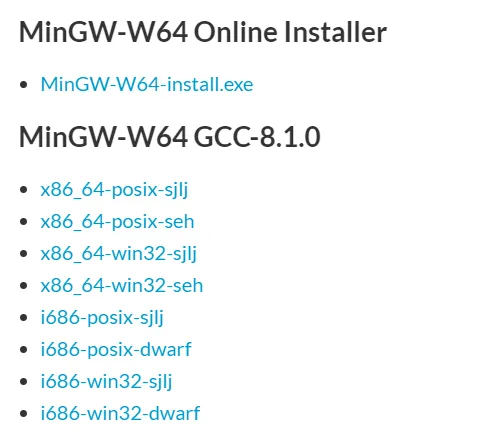
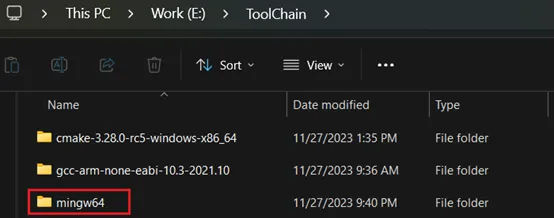
下载 x86_64-win32-seh 并 解压压缩包中的 mingw64 文件夹到自己喜欢的位置,这里解压到 E:\ToolChain\。
配置环境变量
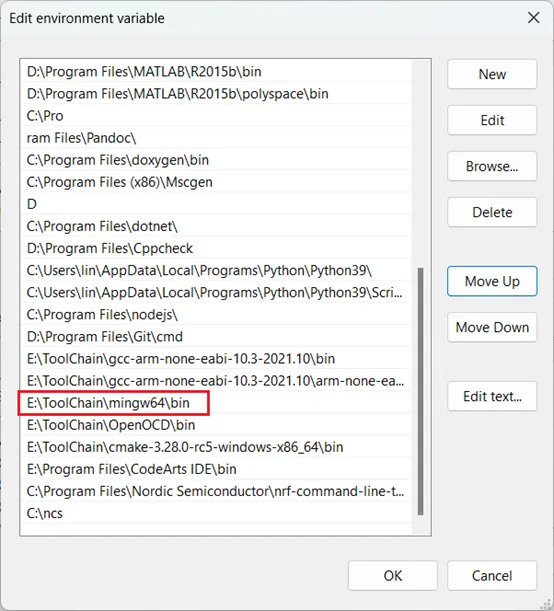
将 E:\ToolChain\mingw64\bin 添加到环境变量 Path 中。
验证 MinGW-w64 是否安装成功
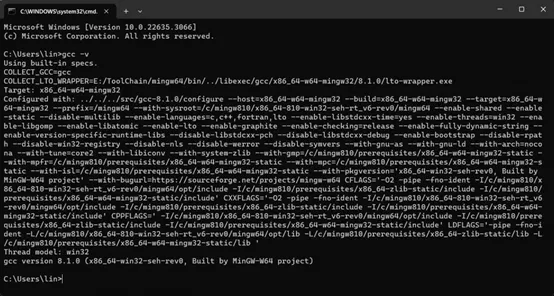
打开 CMD,输入 gcc -v,如果出现如下信息,则说明 MinGW-w64 安装成功
搭建gcc-arm-none-eabi 环境
安装gcc-arm-none-eabi
gcc-arm-none-eabi是 ARM 官方提供的一款免费的编译器,支持多种操作系统,包括Windows、Linux 和 macOS。
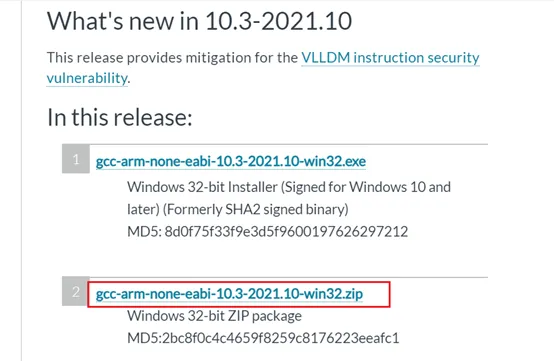
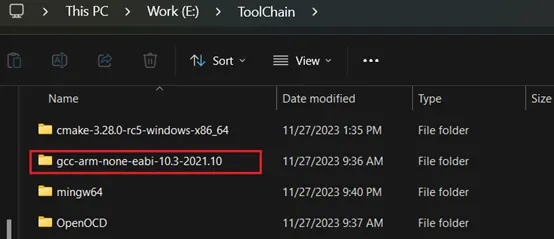
从上面的链接下载压缩包后,同样解压到 E:\ToolChain\。
配置环境变量
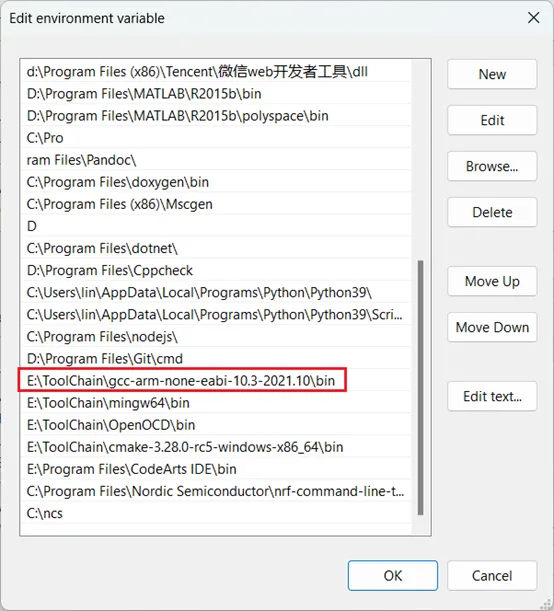
将 E:\ToolChain\gcc-arm-none-eabi-10.3-2021.10\bin添加到环境变量 Path 中。
验证gcc-arm-none-eabi 是否安装成功
打开 CMD,输入arm-none-eabi-gcc -v,如果出现如下信息,则说明 gcc-arm-none-eabi 安装成功。
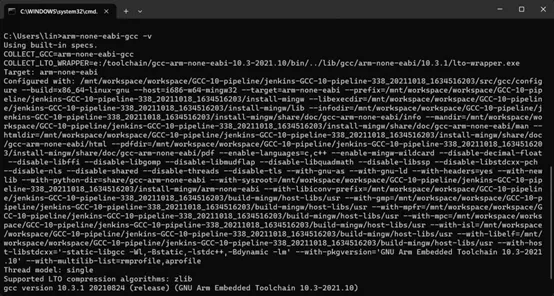
03 构建工程
准备 APM32 工程
从 APM32 DAL SDK 下载APM32_DAL_SDK_V1.0,这里使用 GPIO_Toggle 工程进行构建。
编写CMakeLists.txt
在 GPIO_Toggle -> Project 目录下新建 CMake 目录并新增 CMakeLists.txt 文件,如下图所示。
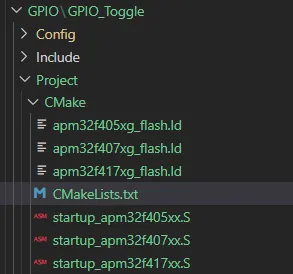
CMake 的语法可以参考CMake Documentation and Community,这里只介绍一些常用和关键的语法。
指定 CMake 最低版本和项目名称
cmake_minimum_required 用于指定构建此项目所需的 CMake 的最低版本,project 用于指定项目名称。
cmake_minimum_required(VERSION 3.21) # 指定构建此项目所需的 CMake 的最低版本
project(GPIO_Toggle C CXX ASM) # 指定项目名称和编程语言
指定编译器
set 用于设置变量,CMAKE_C_COMPILER用于指定 C 语言编译器,CMAKE_CXX_COMPILER用于指定 C++ 语言编译器,CMAKE_ASM_COMPILER用于指定汇编语言编译器。
CMAKE_OBJCOPY 用于指定生成二进制文件的工具,CMAKE_OBJDUMP 用于指定生成汇编文件的工具,CMAKE_SIZE 用于指定生成大小报告的工具。
set(CMAKE_C_COMPILER "arm-none-eabi-gcc") # 指定 C 语言编译器
set(CMAKE_ASM_COMPILER "arm-none-eabi-gcc") # 指定汇编语言编译器
set(CMAKE_OBJCOPY arm-none-eabi-objcopy) # 指定生成二进制文件的工具
set(SIZE arm-none-eabi-size) # 指定生成大小报告的工具
配置设备 ID
set 用于设置变量,DEVICE_ID用于指定设备 ID,BSP_DEFINE 用于指定 BSP 宏定义,BSP_DIR_NAME 用于指定 BSP 目录名称。
# device settings
set(DEVICE_ID "APM32F407xx")
set(BSP_DEFINE BOARD_APM32F407_MINI)
set(BSP_DIR_NAME Board_APM32F407_Mini)
# select startup file
if ("${DEVICE_ID}" STREQUAL "APM32F405xx")
set(STARTUP_FILE startup_apm32f405xx.S)
set(LINKER_FILE apm32f405xg_flash.ld)
set(DEVICE_DEFINE APM32F405xx)
elseif ("${DEVICE_ID}" STREQUAL "APM32F407xx")
set(STARTUP_FILE startup_apm32f407xx.S)
set(LINKER_FILE apm32f407xg_flash.ld)
set(DEVICE_DEFINE APM32F407xx)
elseif ("${DEVICE_ID}" STREQUAL "APM32F417xx")
set(STARTUP_FILE startup_apm32f417xx.S)
set(LINKER_FILE apm32f417xg_flash.ld)
set(DEVICE_DEFINE APM32F417xx)
else()
message(FATAL_ERROR "Please select first the target APM32F4xx device")
endif ()
添加编译选项
add_compile_options 用于添加编译选项,-mcpu=cortex-m4 用于指定 CPU 架构,-mthumb 用于指定 Thumb 指令集,
-mthumb-interwork 用于指定 Thumb 指令集兼容 ARM 指令集。
add_compile_options(-mcpu=cortex-m4 -mthumb -mthumb-interwork)
add_compile_options(-ffunction-sections -fdata-sections -fno-common -fmessage-length=0)
配置宏定义
add_definitions 用于添加宏定义,-D${DEVICE_DEFINE} 用于指定设备宏定义,-D${BSP_DEFINE}用于指定 BSP 宏定义,-DUSE_DAL_DRIVER用于指定使用 DAL 库。
add_definitions(
-DUSE_DAL_DRIVER
-D${DEVICE_DEFINE}
-D${BSP_DEFINE}
)
添加头文件和源文件路径
include_directories 用于添加头文件路径,file(GLOB_RECURSE SOURCES) 用于添加源文件路径。
# add include file
include_directories(
../../Include
../../Config/Include
../../../../../../Libraries/CMSIS/Include
../../../../../../Libraries/Device/Geehy/APM32F4xx/Include
../../../../../../Libraries/APM32F4xx_DAL_Driver/Include
../../../../../../Boards/${BSP_DIR_NAME}/Include
)
# add source file
file(GLOB_RECURSE SOURCES
"${STARTUP_FILE}"
"../../Source/*.c"
"../../Config/Source/*.c"
"../../../../../../Libraries/APM32F4xx_DAL_Driver/Source/*.c"
"../../../../../../Boards/${BSP_DIR_NAME}/Source/*.c"
)
PS: GCC编译器可以输出静态库、动态库和可执行文件,理论上来说可以将所有的源文件都放在一起编译,但是这样做的话,每次编译都会编译所有的源文件,这样会导致编译时间过长,所以一般情况下,我们会将源文件分成多个库,然后再将这些库链接到一起,这样可以减少编译时间。这样就会用到 add_library。比如将LwIP库编译成静态库,然后将静态库链接到主程序中。比如将 LwIP 编译成静态库:
add_library(lwip
../../../../../../Middlewares/lwip-2.1.2/src/api/api_lib.c
...
)
添加链接脚本
add_link_options 用于添加链接脚本。
set(LINKER_SCRIPT ${CMAKE_SOURCE_DIR}/${LINKER_FILE})
add_link_options(-T ${LINKER_SCRIPT})
添加链接选项
-gc-sections:这是一个链接器选项,用于在链接过程中删除未使用的代码和数据,有助于减小最终生成的二进制文件的大小。
--print-memory-usage:这是一个链接器选项,用于在链接过程结束后打印内存使用情况。
-Map=${PROJECT_BINARY_DIR}/firmware.map:这是一个链接器选项,用于生成一个map文件,该文件包含了链接过程的详细信息,如各个函数和变量在内存中的位置等。
add_link_options(-Wl,-gc-sections,--print-memory-usage,-Map=${PROJECT_BINARY_DIR}/firmware.map)
add_link_options(-mcpu=cortex-m4 -mthumb -mthumb-interwork)
添加可执行文件
add_executable 用于添加可执行文件,${SOURCES} 用于指定源文件,${LINKER_SCRIPT} 用于指定链接脚本。
add_executable(firmware.elf ${SOURCES} ${LINKER_SCRIPT})
添加生成二进制文件和汇编文件的命令
add_custom_command 用于添加自定义命令,TARGET firmware.elf POST_BUILD 用于指定在生成可执行文件后执行命令,COMMAND ${CMAKE_OBJCOPY} -Oihex $<TARGET_FILE:firmware.elf> ${HEX_FILE} 用于生成 HEX 文件,COMMAND ${CMAKE_OBJCOPY} -Obinary $<TARGET_FILE:firmware.elf> ${BIN_FILE} 用于生成 BIN 文件。
set(HEX_FILE ${PROJECT_BINARY_DIR}/firmware.hex)
set(BIN_FILE ${PROJECT_BINARY_DIR}/firmware.bin)
add_custom_command(TARGET firmware.elf POST_BUILD
COMMAND ${CMAKE_OBJCOPY} -Oihex [ DISCUZ_CODE_420 ]lt;TARGET_FILE:firmware.elf> ${HEX_FILE}
COMMAND ${CMAKE_OBJCOPY} -Obinary [ DISCUZ_CODE_420 ]lt;TARGET_FILE:firmware.elf> ${BIN_FILE}
COMMENT "Building ${HEX_FILE}
Building ${BIN_FILE}")
编译工程
生成 Makefile
用下面的命令生成 Makefile。
$ cd .\Project\CMake
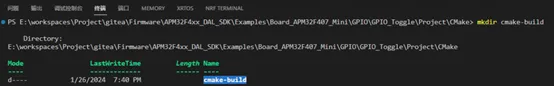
$ mkdir cmake-build
$ cmake -G "MinGW Makefiles" -B cmake-build
创建 cmake-build 目录用于存放生成的 Makefile。
生成 Makefile。
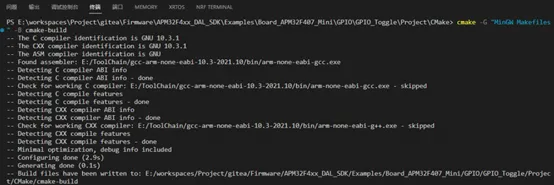
PS: cmake -DCMAKE_BUILD_TYPE=Debug -B cmake-build 可用于指定编译类型为 Debug。
生成可执行文件
用下面的命令编译工程。
$ cd .\Project\CMake\cmake-build
$ make (or mingw32-make)
编译完成后,会在 cmake-build 目录下生成 firmware.elf、firmware.hex 和 firmware.bin 文件。
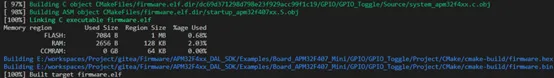
PS:make clean 用于清除编译生成的文件。
PS:make -j 用于指定使用多线程编译。-j后面还可以跟一个数字来指定线程数。例如,make -j4会使用4个线程进行编译。
到此就完成了用 CMake 构建APM32 工程并输出可执行文件, 接着就可以用 OpenOCD 或 PyOCD 配合 DAPLink 进行下载、调试了。
参考资料
CMake Documentation and Community